St-Gallen, Appenzell, ThurgauUnterwegs
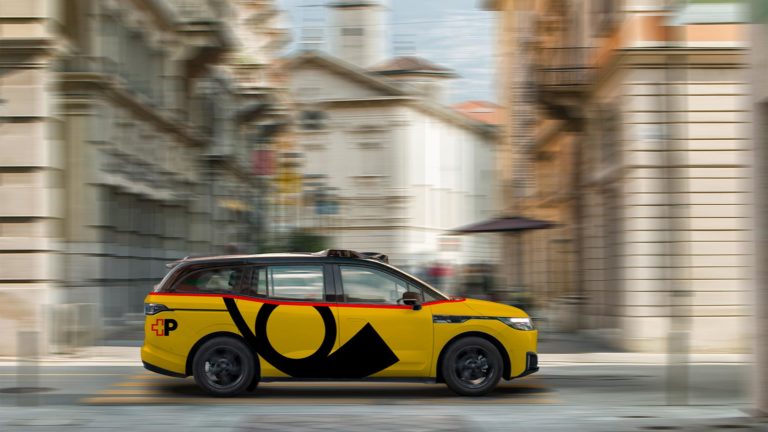
"AmiGo" - Autonome Mitfahrgelegenheiten in der Ostschweiz
Autonome elektrische Mobilität auf Abruf durch PostAuto, Start in der Ostschweiz 2027
Veranlasst durch Post AutoSchweizerischer Verband für autonome Mobilität


Der von Embotech entwickelte Embotruck ist ein automatisierter Terminal-Lkw (ATT), der für den sicheren und effizienten Einsatz in komplexen Logistikabläufen konzipiert ist. Er ermöglicht fahrerlose Logistik, indem er sich in Umgebungen mit gemischtem Verkehr zurechtfindet, sich sofort an wechselnde Bedingungen anpasst und eine zuverlässige Auftragsausführung gewährleistet. Als Teil eines umfassenderen Wandels hin zur Automatisierung im Containerumschlag zeigt der Embotruck, wie fortschrittliche Planungstechnologie die Produktivität und die betriebliche Ausfallsicherheit erheblich steigern kann.

Das Pilotprojekt „Embotruck“ stellt einen wichtigen Schritt in Richtung einer grossflächigen Einführung autonomer Systeme in Containerterminals dar. Häfen gehören zu den anspruchsvollsten industriellen Umgebungen, geprägt durch den ständigen Verkehr schwerer Maschinen, beengte Platzverhältnisse sowie strenge Anforderungen an Sicherheit und Zeitplanung. Terminal-Lkw spielen eine zentrale Rolle beim Transport von Containern zwischen Kaikränen, Stapelplätzen und Umschlagstellen. Die Automatisierung dieser Abläufe bietet die Möglichkeit, die Vorhersehbarkeit, den Betriebsablauf und die Sicherheit erheblich zu verbessern.
Der Embotruck basiert auf der Autonomie-Technologie von Embotech, die sich bereits in mehreren industriellen Einsatzfällen bewährt hat. Sein Ziel ist es, zur Automatisierung der Containerumschlagprozesse beizutragen und den Übergang zu einem widerstandsfähigeren und effizienteren Hafenbetrieb zu unterstützen.
Der Embotruck nutzt eine kontinuierliche Bewegungsplanung, um Navigation, Hindernisumfahrung und Positionierung zu steuern. Die Planungsengine aktualisiert die Fahrwege in extrem kurzen Zyklen, sodass das Fahrzeug sofort auf Fussgänger, Gabelstapler, Reachstacker und andere Terminalfahrzeuge reagieren kann. Für ein Containerterminal ist diese Reaktionsfähigkeit von entscheidender Bedeutung. Die Bewegungen finden oft auf engstem Raum statt, wo schon kleine Anpassungen Kollisionen oder Verzögerungen verhindern können.
Das Fahrzeug ist in der Lage, die für die Containerlogistik erforderlichen Manöver auszuführen, wie beispielsweise die präzise Ausrichtung auf Containerumschlaggeräte, das Rückwärtsfahren in ausgewiesene Be- oder Entladebereiche sowie das Navigieren im gemischten Verkehr. Es muss auf unvorhersehbares Verhalten manuell bedienter Maschinen reagieren und seine Fahrbahn entsprechend anpassen, um einen reibungslosen Verkehrsfluss aufrechtzuerhalten.
Die Möglichkeit, Fahrwege häufig zu aktualisieren, ermöglicht es dem Fahrzeug zudem, Container, Geräte oder unerwartete Hindernisse zu umfahren, ohne den Gesamtbetrieb anzuhalten. Diese Kontinuität ist entscheidend für die Aufrechterhaltung der Produktivität in Umgebungen, in denen Verzögerungen schnell zu grösseren Betriebsstörungen führen können.
Das Projekt begann mit einer umfassenden Nachrüstungs- und Validierungsphase in einer eigens dafür vorgesehenen Testanlage in der Nähe von Zürich. Diese isolierte Umgebung ermöglichte es den Ingenieuren von Embotech, die Schnittstelle zwischen dem nachgerüsteten Drive-by-Wire-System, der Autonomie-Software und den Fernüberwachungstools zu überprüfen.
Nachdem sich der Embotruck in dieser kontrollierten Umgebung als zuverlässig erwiesen hatte, trat er in die nächste Entwicklungsphase ein und wurde zur Betriebserprobung in einen grossen europäischen Hafen überführt. Embotech unterstützt APM Terminals bei der Einführung von dreissig autonomen Terminal-Zugmaschinen in Rotterdam. Diese Initiative stellt eines der ehrgeizigsten Projekte im Bereich der industriellen Autonomie dar, die derzeit in Europa durchgeführt werden. Der Einsatz in Rotterdam bietet Zugang zu realen Arbeitsabläufen, echtem Verkehr und realen industriellen Wetterbedingungen, was den Standort zu einem idealen Ort für die Validierung des Systems macht.
Bei den Tests in Rotterdam wird untersucht, wie sich der Embotruck sowohl im Routinebetrieb als auch in Ausnahmesituationen verhält. Das Fahrzeug muss seine Aufgaben zuverlässig ausführen, den Zeitablauf mit den Containerumschlaggeräten einhalten und seine Route an sich ändernde Bedingungen im Terminal anpassen. Das System trifft dabei auf manuell gesteuerte Terminal-Lkw, schwere Maschinen, Containerstapelvorgänge und unvorhersehbare Bewegungen von Begleitfahrzeugen.
Die für die Nordsee typischen Wetterbedingungen – darunter Nebel, Starkregen, Wind und schlechte Sicht – bieten die Möglichkeit, die Robustheit der Wahrnehmung und Planung unter schwierigen Umständen zu testen. Reale Betriebsversuche ergänzen Simulationswerkzeuge und liefern Daten darüber, wie sich das System in Szenarien verhält, die sich künstlich nur schwer nachstellen lassen.
Die betriebliche Bewertung umfasst zudem die Analyse des Warteschlangenverhaltens, der Reaktion auf blockierte Fahrwege, der Interaktion mit menschlichen Fahrern sowie des Verhaltens, wenn Ladezonen plötzlich nicht mehr verfügbar sind. Diese Erkenntnisse ermöglichen es Embotech, die Autonomie-Logik zu verfeinern und sicherzustellen, dass sich das Fahrzeug in komplexen Abläufen vorhersehbar verhält.
Der Autonomie-Stack des Embotrucks ist in zwei Hauptkomponenten unterteilt. Das Leistungsmodul ist für die dynamische Planung und die Fahrentscheidungen zuständig. Das Sicherheitsmodul überwacht das Fahrverhalten und gewährleistet die Einhaltung der Sicherheitsvorschriften. Diese zweigeteilte Struktur gewährleistet die für industrielle Umgebungen erforderliche Stabilität.
Das System entspricht der aktualisierten europäischen Maschinenrichtlinie, die moderne Anforderungen an KI-gestützte Maschinen, Cybersicherheit und digitale Betriebsdokumentation enthält. Gefahren müssen sowohl auf Software- als auch auf Systemarchieebene gemindert werden, und die Sicherheitskomponente stellt sicher, dass der autonome Lkw diese Grundsätze einhält.
Die Fernüberwachung spielt in den frühen Phasen des industriellen Einsatzes eine wichtige Rolle. Geschulte Bediener überwachen den Status des Fahrzeugs mithilfe der Flottenmanagement-Tools von Embotech und können bei Bedarf eingreifen. Diese Überwachungsstruktur gewährleistet, dass der Betrieb sicher verläuft und etwaige Unregelmässigkeiten schnell behoben werden können.
Das Embotruck-Projekt profitiert von der umfassenden Erfahrung, die Embotech mit zertifizierter industrieller Autonomie an mehreren Betriebsstandorten gesammelt hat. Die zugrunde liegende Technologie hat bereits Hunderttausende autonomer Fahrbewegungen und Tausende von Fahrstunden ohne Fahrer in verschiedenen Branchen ermöglicht. Diese Grundlage bietet die erforderliche Reife für den Einsatz in der anspruchsvollen Umgebung von Containerterminals.
Auch wenn der Embotruck-Artikel die auf den Automobilbereich bezogenen Kennzahlen nicht wiederholt, ist das System doch Teil desselben technologischen Ökosystems, das es Embotech ermöglicht hat, einen zuverlässigen, grossvolumigen autonomen Betrieb aufzubauen. Dieser Hintergrund ist für eine Hafenumgebung, in der es stark auf Timing und Präzision ankommt, von entscheidender Bedeutung.
Der laufende Betrieb in Rotterdam stellt einen bedeutenden Schritt in Richtung der Zukunft der automatisierten Hafenlogistik dar. Die aus diesem Pilotprojekt gewonnenen Erkenntnisse werden die weitere Entwicklung leiten und darüber entscheiden, wie autonome Terminal-Lkw auf grössere Bereiche des Hafenbetriebs ausgeweitet werden können. Durch den Einsatz inmitten des aktiven Verkehrs, bei sich ständig ändernden Containerströmen und in komplexen Manövrierumgebungen stellt der Embotruck die Fähigkeiten unter Beweis, die für eine sicherere, berechenbarere und effizientere Logistik erforderlich sind.
Im Rahmen dieses Projekts untersucht Embotech, wie autonome Systeme Engpässe beseitigen, betriebliche Schwankungen reduzieren und langfristige Investitionen in automatisierte Infrastruktur fördern können. Das Embotruck-Pilotprojekt spiegelt einen wichtigen Wandel im industriellen Transportwesen wider und verdeutlicht das Potenzial fortschrittlicher autonomer Systeme, die Art und Weise neu zu definieren, wie Containerterminals den Warenverkehr und den Betrieb steuern.
Autonome elektrische Mobilität auf Abruf durch PostAuto, Start in der Ostschweiz 2027
Veranlasst durch Post Auto
Europäisches Projekt zur Entwicklung eines Rahmens für die Verbindung und Koordination aller Mobilitätsarten.
Initiiert von Horizon Europe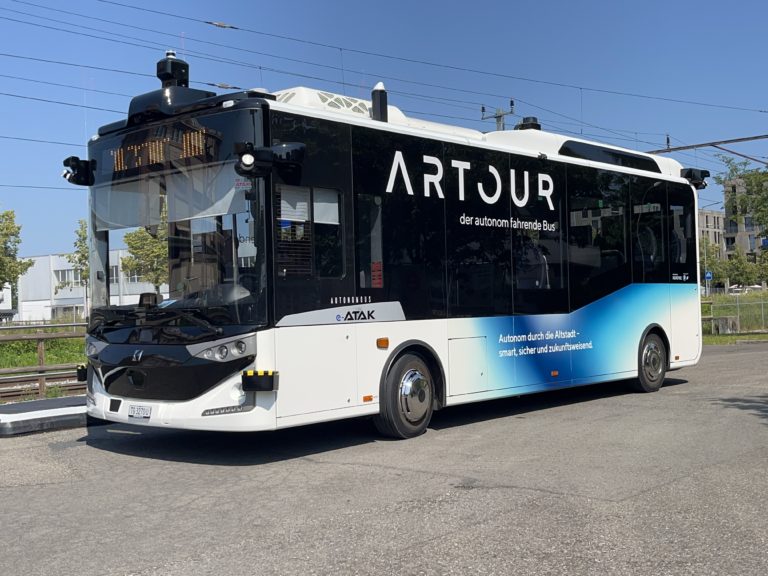
Das Projekt SCCL ist eine Initiative der New Mobility, welche von der Technischen Gesellschaft Arbon (TGA) anlässlich ihres 100-Jahr Jubiläums initiiert wurde.
Initiiert von der TGA Arbon
CCAM-ERAS treibt den sozioökonomischen Übergang zu vernetzter, kooperativer und automatisierter Mobilität voran.
Initiiert von der Europäischen Union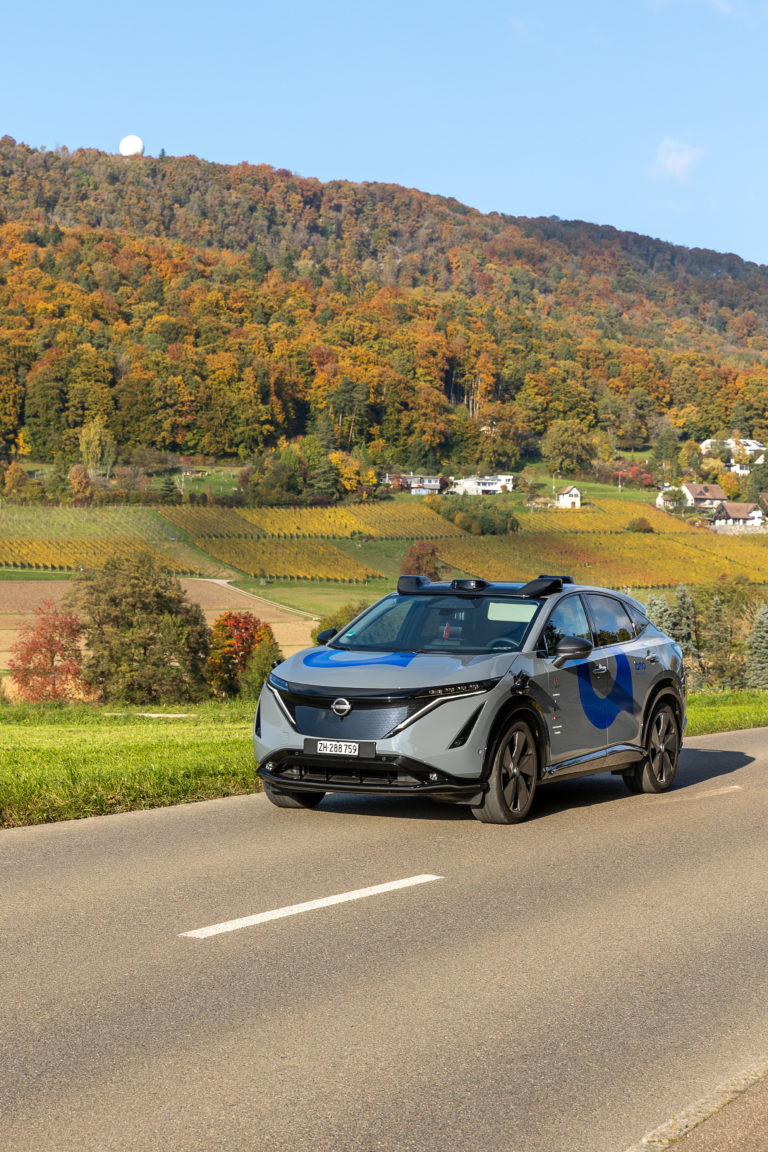
Pilotprojekt im schweizerischen Furttal testet automatisierte Fahrzeuge zur Verbesserung des öffentlichen Nahverkehrs mit bedarfsgesteuerten Nahverkehrsangeboten
Initiiert durch den Kanton Zürich